

文|Alpha说 南希
把一块电芯搬到托盘上,把一颗水果放进包装盒,再把一个零件转过来,送进装配位置。都叫“抓东西”,机器要解决的问题却不一样。
电芯需要稳定夹持,水果容易受压变形,装配还可能要求抓取之后继续调整零件姿态。任务变了,机器人末端的工具也会跟着变。
2026工博会的相关展项,提供了观察这些区别的入口。电动夹爪、重载气爪、真空吸盘与自适应抓手同时出现;采用气动人工肌肉的灵巧手,以及围绕抓取展开的触觉感知和数据采集,也进入了展示范围。
外形各异的“手”,背后连接着不同的驱动、传感、材料和控制能力。
接着上一篇的产业地图,这一篇把观察位置移到机器人与物体接触的地方:一件东西怎样被拿稳,会如何改变机器人需要的零部件?
先看物体,再看它需要怎样的手
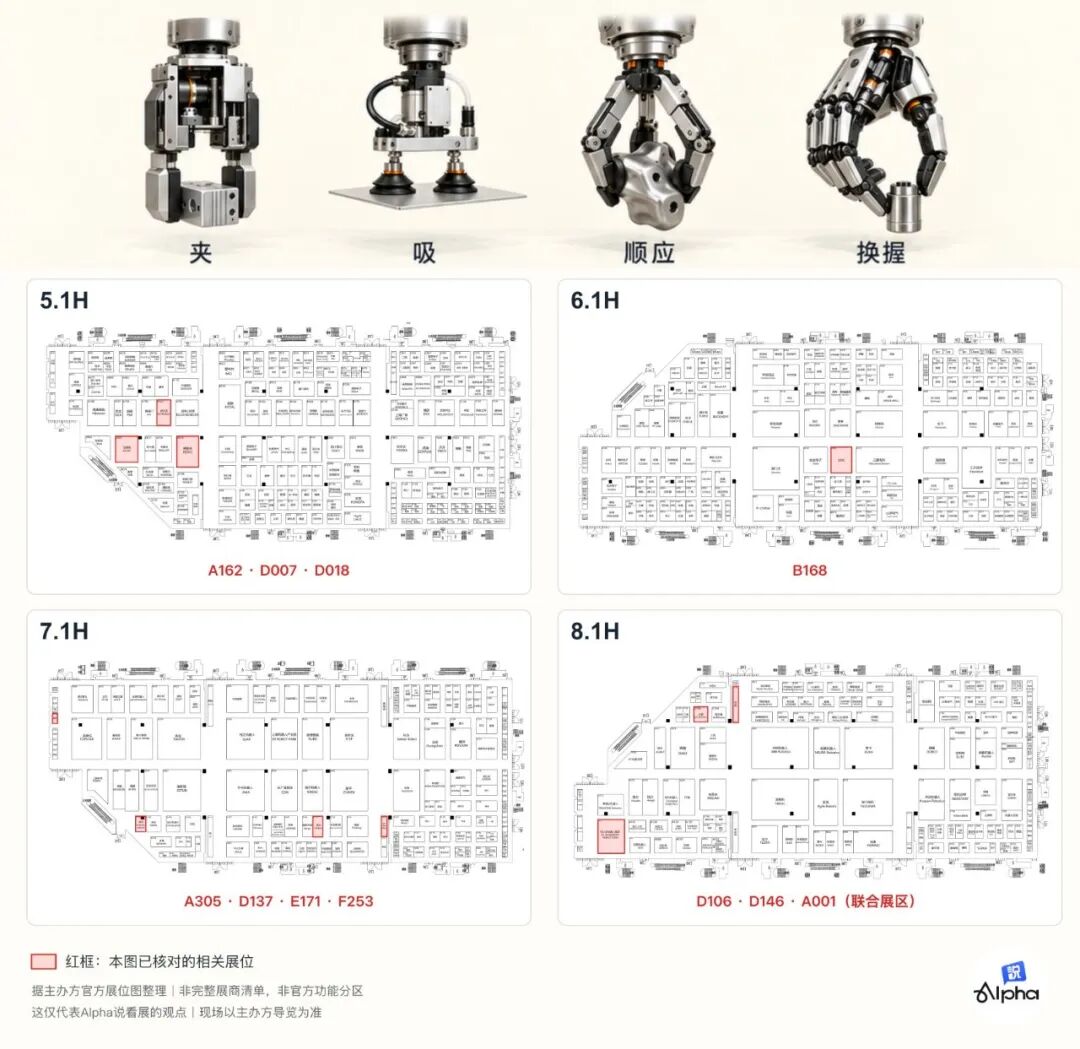
机器人末端安装的装置,通常称为末端执行器。用于抓取时,它可以是两指夹爪、吸盘、自适应抓手,也可以是多指灵巧手。
选择从物体开始。
一块两侧平整的零件,可以由夹爪从两边夹住。夹持面和摩擦条件合适,就能在搬运中保持稳定。具有适合密封表面的板材或包装件,也可以通过吸盘建立压力差来吸附。
物体如果表面多孔、粗糙或容易漏气,真空抓取就需要重新评估密封效果和真空系统的抽气能力;如果容易压伤,机械抓取则需要考虑接触面积、材料与施力方式。
2026工博会展出的自适应抓手和手指,利用可顺应物体轮廓的结构处理异形物料。这里增加适应性的路径,发生在接触结构上。
动作本身还会增加要求。
夹住一个零件并搬走,与在抓持过程中转动、换握或配合工具操作,需要的接触方式和关节配合不同。多指灵巧手提供了更多组织接触与运动的可能,也增加了驱动、感知和控制之间的配合工作。
物体的形状、表面与操作步骤,共同决定末端工具的选择。手指数量只是其中一个结果。
这也解释了为什么2026工博会里,多种抓取方案能够同时存在:它们处理的对象和动作并不相同。
不同的手,需要知道多少接触信息
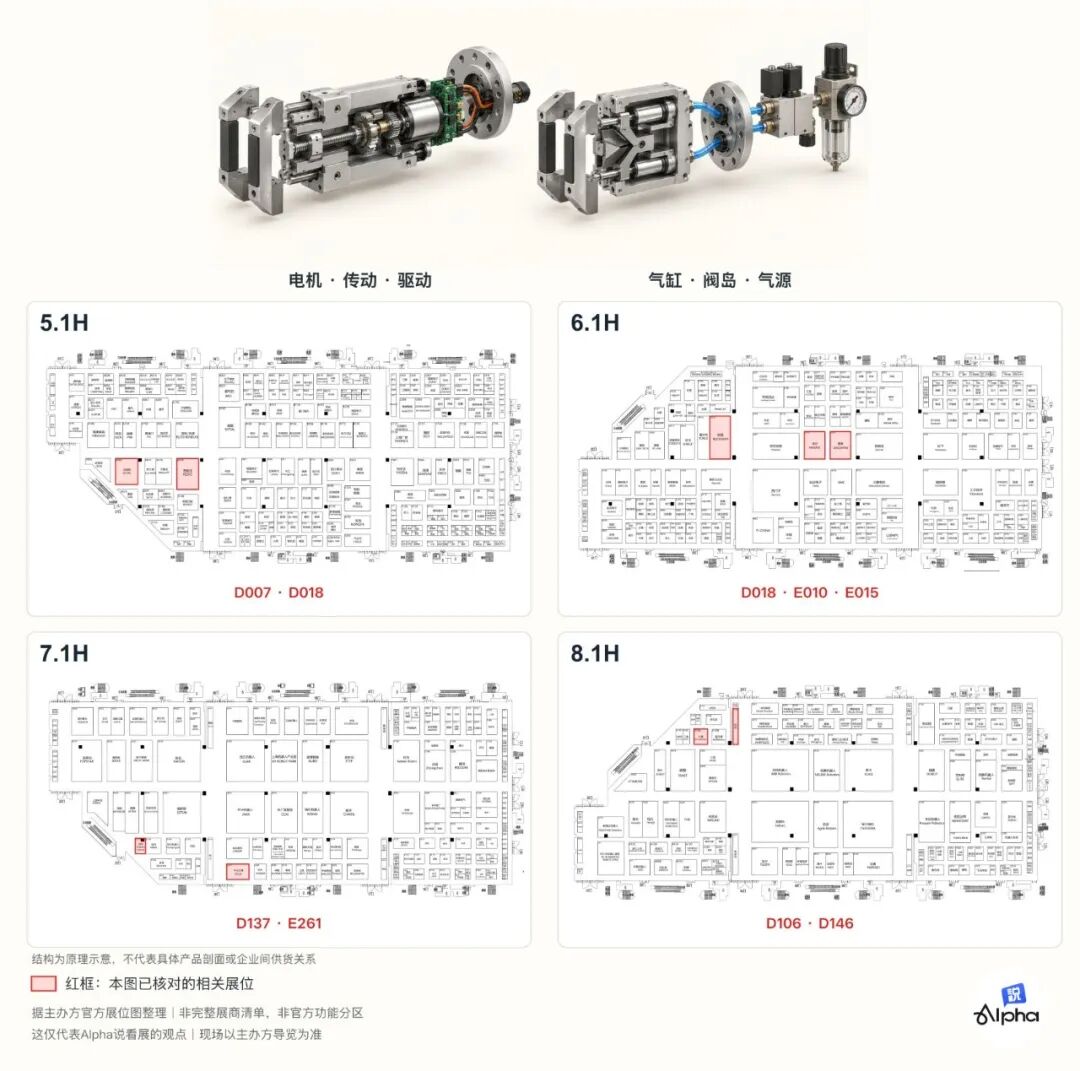
找到物体的位置,帮助机器人伸手接近;接触以后,需要知道多少信息,要看接下来做什么。
在固定工位搬运形状稳定的零件,经过匹配的夹爪或吸盘,可以结合开合位置、到位信号或真空压力等信息判断工作状态。目标物体与动作变化较少时,系统可能已经能够完成任务,未必需要密集的接触测量。
换成容易压伤、变形或滑动的物体,需要处理的问题就增加了:哪里接触,压力是否过大,夹持是否稳定。合适的接触结构可以先分散压力,传感器则帮助系统获取进一步的信息。
如果抓住以后还要转动、换握或继续操作,接触点和受力会随动作变化。系统需要据此组织下一步,感知覆盖范围、分辨能力和反馈速度,也要与具体动作相匹配。
需要知道什么,决定了传感器测什么、放在哪里,以及信息怎样进入控制。
这些信息可以来自不同位置。夹爪的位置反馈说明开合到了哪里;力与扭矩传感器测量安装位置受到的作用;接触面的触觉传感器则能提供局部接触信息。每种传感器能够识别哪些状态,还取决于测量原理和信号处理。
2026工博会围绕抓取展开的展项,同时涵盖灵巧手、触觉传感器、视触觉模组与数据采集设备。它们分别参与执行、感知和记录。
其中,视触觉通过光学系统观察接触引起的变化,再将变化转换为可处理的信息。它将接触面的状态,变成系统能够分析的数据。
这些信息还要与动作配合。如果检测到物体有滑动趋势,系统可以按任务调整夹持;如果压力超过允许范围,则需要减小施力或改变姿态。测量、计算和执行需要及时衔接。
触觉能力的价值,最终体现在它帮助哪一种手,完成了原来难以稳定处理的操作。 判断一只手能获取多少接触信息,需要看传感器的配置、安装位置和信号处理方式,不能只看手指数量。
沿着这条关系往上追,一种接触感知技术可以先进入特定夹爪或灵巧手,服务易损物料处理、精细装配等需要接触信息的任务。扩大到其他产品,还要适配结构、环境、清洁和维护条件。
同样是让手指动,背后的零件可能不同
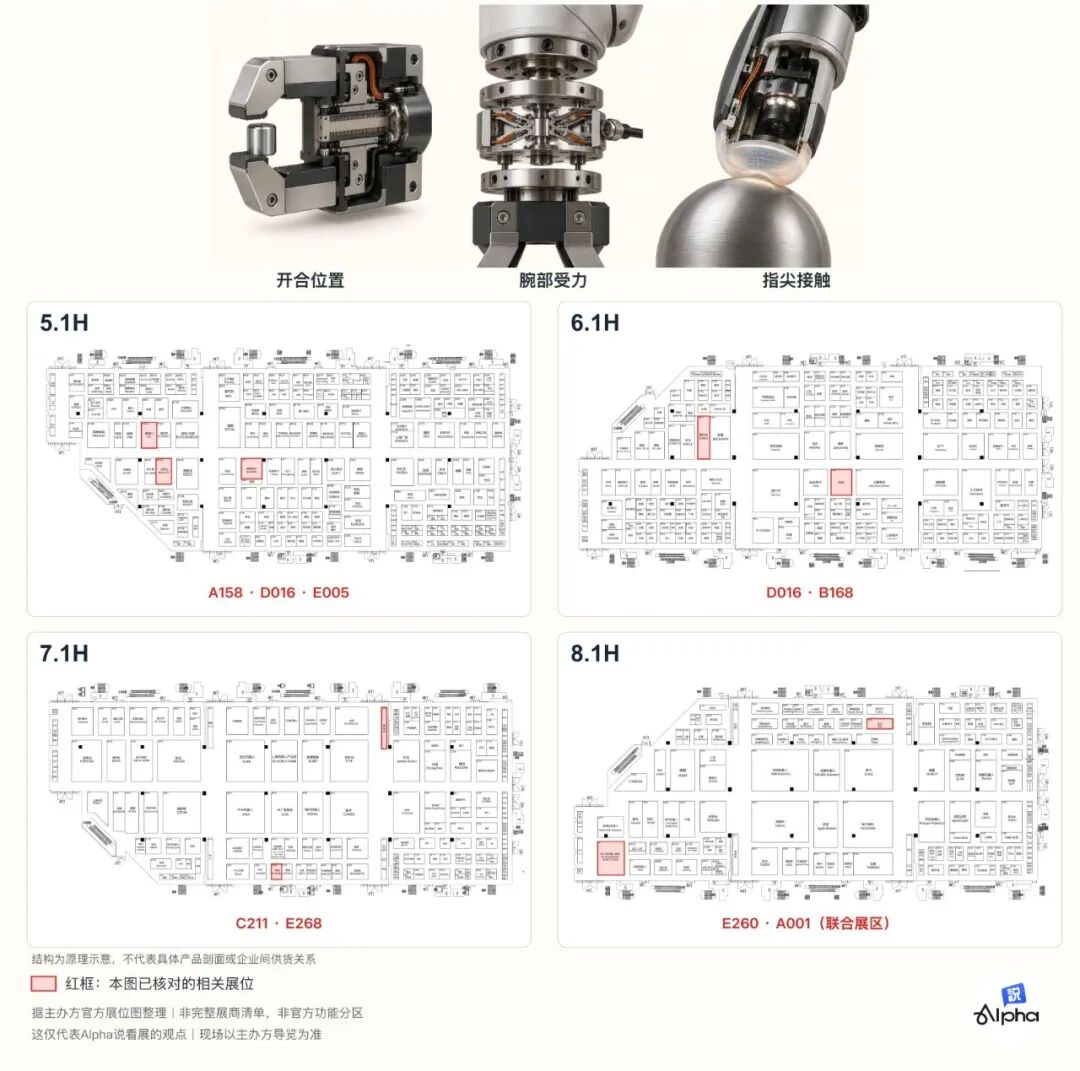
末端工具还要有动力来源。
电动方案通过电机与传动机构驱动夹爪或关节。电机、驱动器、位置反馈与控制程序配合,可以围绕任务设置开合行程、速度与夹持力。
气动方案则通过压缩空气驱动。沿着夹爪往回看,会看到阀、调压元件、管路和供气系统。它们参与气流与压力的控制,再影响执行器的动作。
2026工博会展示的气动人工肌肉灵巧手,呈现了另一种驱动路径。一些二指、三指仿生手还将气源放在腕部,让供气系统与末端一体布置。
这让产业关系出现分叉:电驱需要围绕电机、传动和驱动配置系统;气动则要把执行器、阀控与气源一起考虑。灵巧手内部的零件组合,也会随着具体结构变化。
电爪可以用于没有压缩空气系统的部署,气爪则需要结合供气条件设计。选择哪一条路线,要连同负载、动作、空间与维护条件一起判断。
此外,结构柔顺与主动控制也承担不同作用。柔性接触面可以顺应物体轮廓,传感与控制则根据反馈调整动作;两者可以配合,也各有适用条件。
从“手指怎样动”继续拆,才会看清电机、传动、气动和控制企业分别进入系统的哪一段。
一只手装上手臂,还要放回整套设备
工具选出来以后,还需要与机械臂连接。
机械安装只是其中一步。电源或气源怎样接入,信号通过什么接口传输,控制器怎样确认抓取完成,线缆和气管怎样随运动布置,都要一并处理。
末端的重量与重心,也会占用机械臂的负载余量。拿得住的物体,在加速、减速和转向时仍要保持稳定;夹爪参数需要放进整段运动中检验。
这些要求把一个看似独立的零部件,变成了系统集成问题。
再往生产端看,接触面会磨损,传动会经历反复运动,传感器需要保持可用状态。进入连续作业后,工具怎样清洁、更换和维护,同样影响设备运行。
这也是末端变化能够继续传向制造环节的原因。
如果产品采用更紧凑的驱动结构,就要处理相应的零件加工、装配与布线;如果加入接触传感,就要考虑安装、标定和保护。设计中的能力,需要通过制造和测试落实到每件产品上。
回到2026工博会,抓取工具、驱动和供能可以放在一起看;触觉与采集设备,则把接触处的信息带回控制和开发环节。沿着这些联系,原本分散的展项就有了各自的位置。
从夹爪、吸盘到灵巧手,一只“手”的选择,始于物体和动作,继而牵动驱动、感知、控制与工程配套。
反过来看,一种驱动或感知技术,也需要先装进合适的工具,解决具体任务,再寻找能够扩展的产品与用途。它可以先服务食品包装或工业装配,通过生产过程影响人们接触到的商品;是否进入日常使用的机器人,还取决于产品与应用的发展。
- End -
免责声明:本内容由 Alpha 说编辑团队基于公开信息整理,代表编辑团队观点,不构成任何投资建议。如需引用,请注明出处。
Alpha说编辑团队

