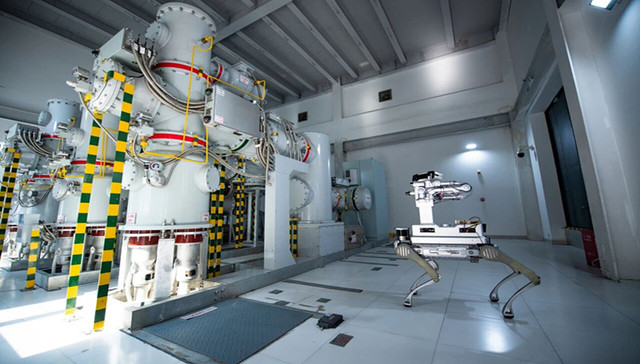
初冬寒夜,山东淄博实训变电站内一片寂静。一台四足机器人矫健地绕过密集的设备,稳步登上台阶,精准停在10千伏陶瓷线62开关柜前。短暂确认后,背上6轴机械臂灵活探出,稳稳握住开关把手,按照指令完成“分合闸”操作。整个过程行云流水,仿佛一位经验丰富的运维人员在完成日常工作。
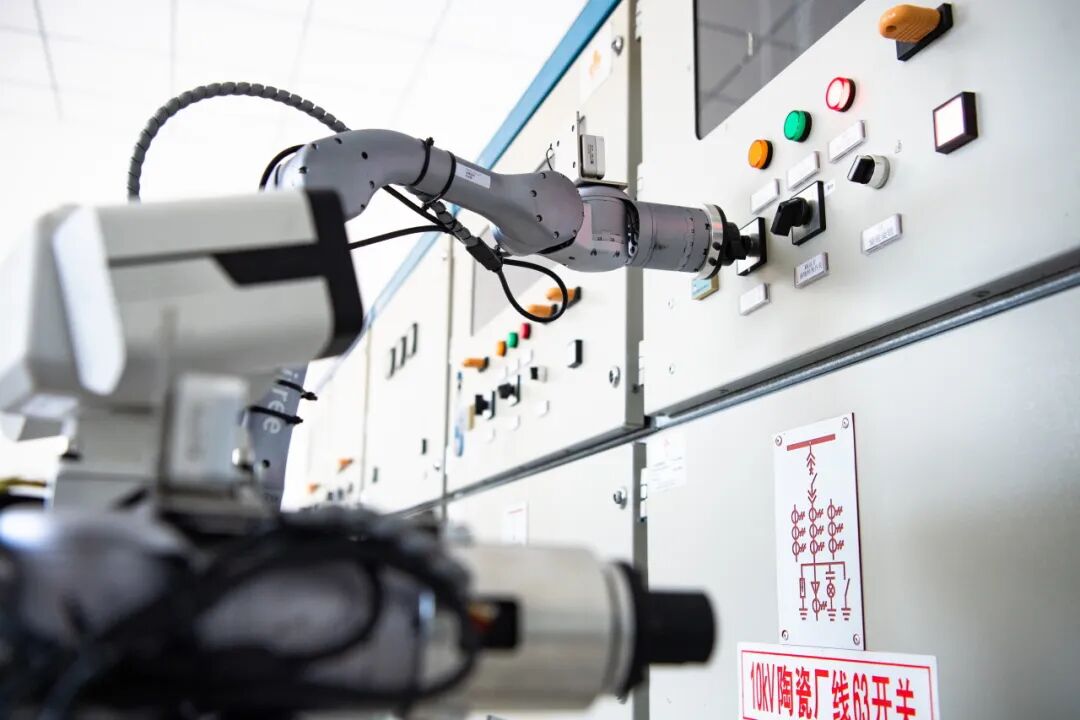
“这不是科幻电影,这是我们自主研发的‘巡检+操作’一体化智能机器人的作业场景。”国网淄博供电公司变电运维中心主任孙磊注视着实时传回的后台画面说,从机器人接收指令到完成操作,全程无需人工干预。
在变电站智能巡检领域,轨道机器人、轮式机器人早已不是新鲜事物。它们如同电网的“眼睛”和“耳朵”,时刻监测着设备运行数据。然而,如何让机器人从“观察者”转变为“执行者”,一直是行业探索的方向。
“党的二十届四中全会提出,加快高水平科技自立自强,引领发展新质生产力。倒闸操作作为变电站的核心业务,操作强度大、精度要求高,特别适合通过机器人实现自动化作业。”孙磊介绍。但这项任务同样面临诸多挑战:设备密集、空间狭小、环境复杂,任何一个细节失误都可能造成严重后果。
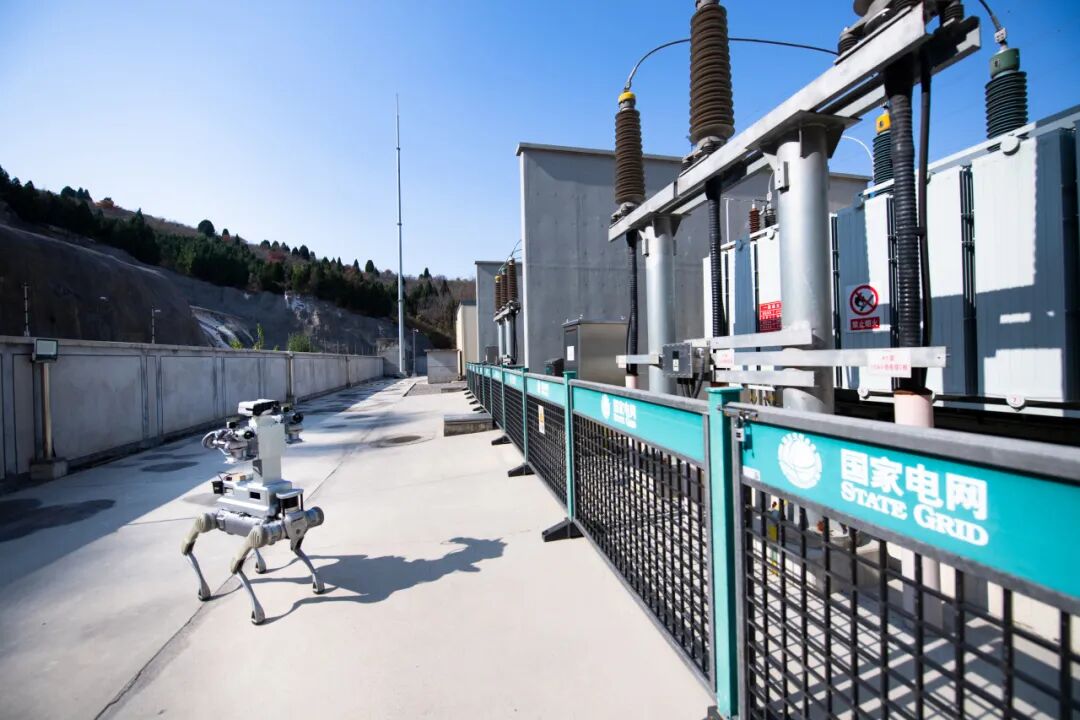
为解决这一难题,国网淄博供电公司与科技企业展开合作,首次将四足机器人与人形机器人技术融合创新。这种创新设计既保留了四足机器人卓越的稳定性,又融合了人形机器人上肢的灵活性,成功实现了在复杂环境下的移动与精准操作。
机器人的“双手”是其核心技术所在。搭载的机械臂拥有7个自由度和3千克的负载能力,定位精度达到0.1毫米。更值得一提的是,它具备的“力觉”感知系统,能像经验丰富的运维人员一样敏锐感知操作力度,实现柔顺力控,既确保操作到位,又避免因用力过猛损坏设备。
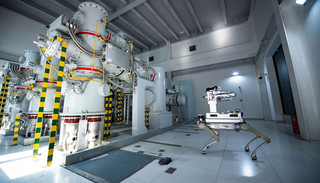
“这款机器人实现了从被动观察到主动干预的关键跨越,它们能在真实物理世界中可靠地‘做事’。”孙磊表示。目前,这台机器人已经能在台阶、狭窄通道等复杂环境中灵活穿梭,熟练执行点按、旋钮等精细动作,可靠完成开关分合闸、手车摇进摇出等倒闸操作任务。
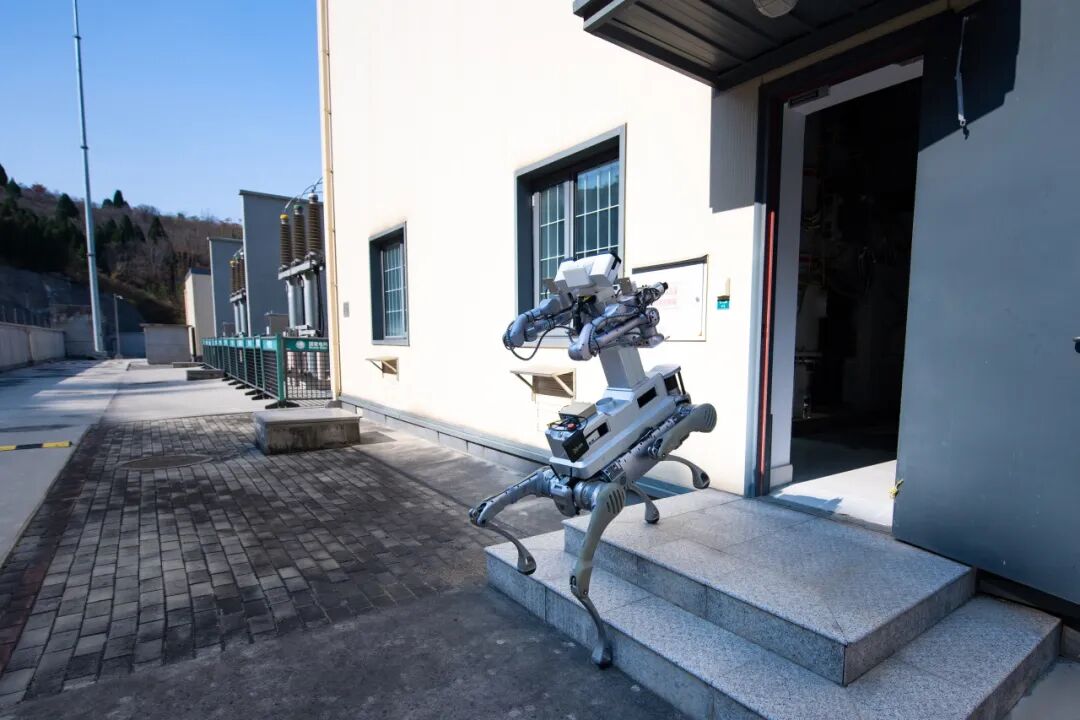
在传统变电站作业中,倒闸操作极度依赖操作人员的经验和专注度。如今,机器人带来了根本性变革。
接到操作任务后,机器人会自主规划最优路径,移动至目标柜前,通过视觉识别系统百分百确认操作对象。机械臂在力控模式下进行分合闸操作,AI技术全程校验,杜绝了传统操作可能出现的“走错间隔、误操作”等潜在风险。
“在夜间或有毒气体环境中,机器人能够替代运维人员进入高风险区域,显著提升了响应效率和安全保障水平。”孙磊说。所有操作过程的传感器数据、视频影像、操作日志都会被完整记录并实时回传,形成可追溯、可分析、可优化的完整数据闭环。
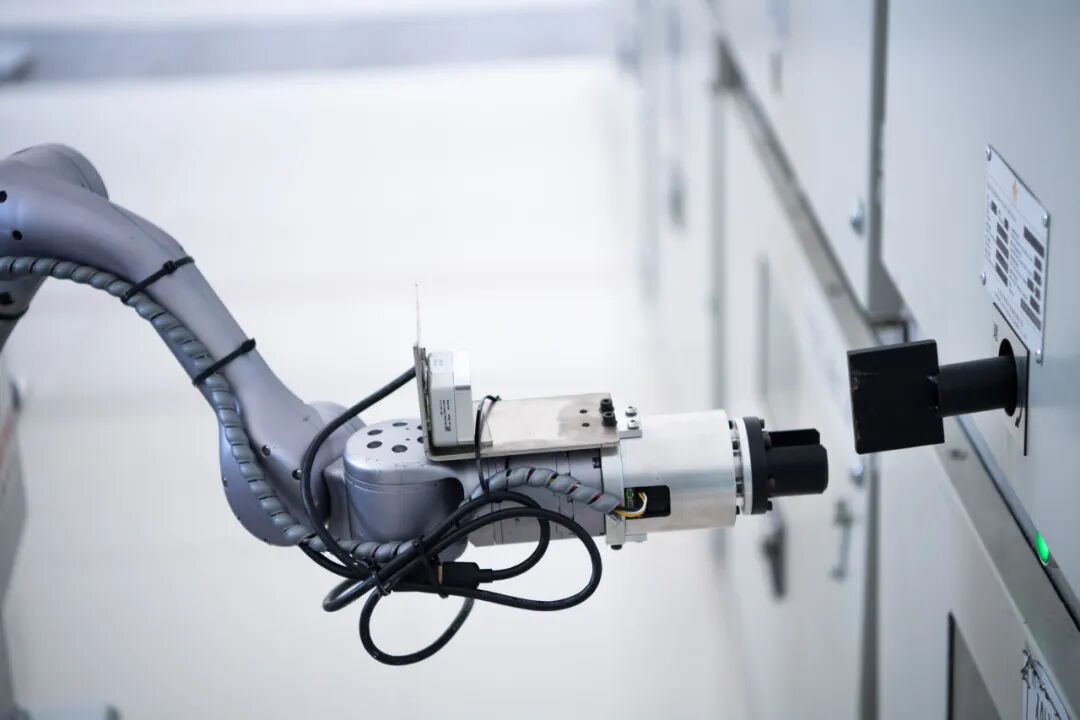
考虑到实际应用的扩展性,研发团队还为机械臂设计了模块化操作把手,可以根据现场需求灵活更换。这台机器人的意义远不止于“机器换人”,在其背后,是淄博电力运维检修模式的智能化重塑。
“‘十五五’规划提出,全面增强自主创新能力,抢占科技发展制高点,不断催生新质生产力。巡操一体机器人让运维决策实现了从‘经验驱动’向‘数据驱动’的转变。”孙磊说。
“十五五”期间,国网淄博供电公司将通过AI算法对巡检数据和操作记录进行分析,实现异常告警智能研判和故障风险精准预测,推动运维模式由“事后补救”向“事前预警、事中处置”转型升级。同时,该公司将进一步研发与机器人配套的“智慧中枢”监控系统,集成实时监控、任务管理、数据分析等十大功能模块。
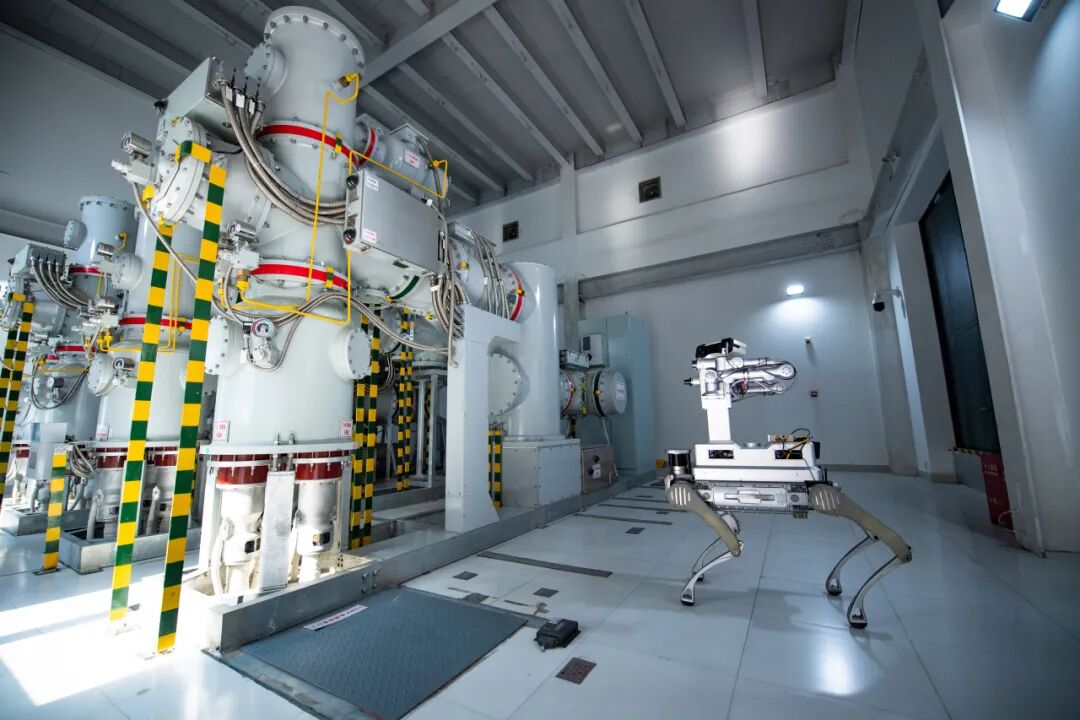
可操作机器人的应用,体现的不仅是科学技术的进步,更是电网运维观念的革新。淄博电力曾诞生了世界上第一双登杆的“铁鞋”,如今又将数智化技术广泛应用于电网生产。未来,电网领域将加速涌现更多新技术和新成果,新质生产力也将为电网提供更有力的技术支撑与创新路径,共同绘就新型电力系统建设的崭新图景。